Copiando a mão humana
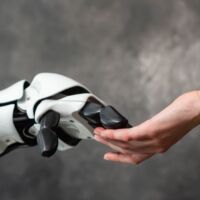
O rápido desenvolvimento de robôs antropomorfos (de forma humana) tem impressionado por coreografias, lutas de robôs e até corridas. Entretanto, a questão central para adoção em fábricas está muito mais relacionada à capacidade de copiar a mão humana e treinar os robôs nas aparentemente simples, porém complexas, tarefas realizadas pelas mão humanas.
Nos últimos anos, temos visto diversos eventos envolvendo robôs antropomorfos, tais como o World Humanoid Robot Games (WHRG- 2025 e 2026) e o CCTV Spring Festival Gala (2026), ambos na China. Tais eventos ajudam a demonstrar importantes avanços na capacidade robótica de executar movimentos complexos, ainda que em condições bastante controladas.
Isso é importante para operações robóticas dentro de fábricas onde as operações são quase “coreografadas” e repetitivas, mas em ambientes abertos onde as “condições de contorno” não são controladas e estáveis, os robôs ainda têm dificuldade de operar.
Temos quase todo mês um exemplo de um robô saindo de controle quando cai, ou agredindo alguém sem razão aparente, ou ainda simplesmente cometendo um erro que um humano dificilmente cometeria. Em condições não controladas os robôs ainda têm grande dificuldade.
Entretanto, no chão de fábrica a questão que ainda aparece como central para os robôs são os movimentos finos da mão humana, que combinam destreza, tato, tensão, sensação de pressão e movimentos ao mesmo tempo firmes e delicados.
Copiar a mão humana requer muitos graus de liberdade nos movimentos (DoF – Degrees of Freedom), além de sensores táteis, e capacidade de tensão e pressão. Nós humanos levamos anos para aprender a usar a nossa mão, e poucos de nós desenvolvem graus mais refinados de destreza manual.
O Optimus da Tesla tem nos modelos atuais cinco dedos e 22 graus de Liberdade, provavelmente é o mais próximo da mão humana que chegamos neste momento. O Atlas da Boston Dynamics tem quatro dedos e 13 graus de liberdade (quatro no polegar e três nos outros dedos).
Em termos de sensores táteis os números são difíceis de comparar pois nem todas as empresas são transparentes. Sabe-se que o Unitree G1 de cinco dedos tem 94 sensores e 20 graus de liberdade. Mas não se tem um número exato para comparar com o Optimus e o Atlas.
A questão por trás da mão robótica é a facilidade de treinar tais robôs observando humanos operarem. Isso é muito mais rápido em termos de desenvolvimento do que criar novas operações para os robôs.
Num mundo onde a mão de obra técnica vai ficando escassa, os robôs serão fundamentais para substituir a perda de humanos treinados. Além disso, a expertise de um robô uma vez treinada é passada para outros sem requerer anos de treinamento.
Entretanto, os robôs dificilmente substituirão a mão de obra mais barata, tais como em indústrias de calçados e têxteis, e nem a mais sofisticada como em relojoaria. Os dois extremos dessa curva de capacidade e custo provavelmente continuarão com os humanos.
Publicidade Legal
Impresso
Ver outras datasDigital
- ATA DE REUNIÃO DO CONSELHO DE ADMINISTRAÇÃO REALIZADA EM 15 DE MAIO DE 2026 AUTOPISTA FERNAO DIAS S/A
- ATA DE ASSEMBLEIA GERAL EXTRAORDINÁRIA REALIZADA EM 13 DE OUTUBRO DE 2026. CSUL DESENVOLVIMENTO URBANO S.A.
- EDITAL RETIFICAÇÃO DO EDITAL DE CONVOCAÇÃO DE ASSEMBLEIA GERAL EXTRAORDINÁRIA SINDICATO DOS TRABALHADORES NA EMPRESA BRASILEIRA DE CO
- ATA DE ASSEMBLEIA GERAL EXTRAORDINÁRIA DA REALIZADA EM 27 DE AGOSTO DE 2026 EPR INFRAESTRUTURA MG S/A

Ouça a rádio de Minas